
自动化立体仓库、智能分拣系统、输送设备、移动机器人……物流链路中的越来越多环节,已经有成熟的自动化解决方案,并在实际业务中实现规模化应用。
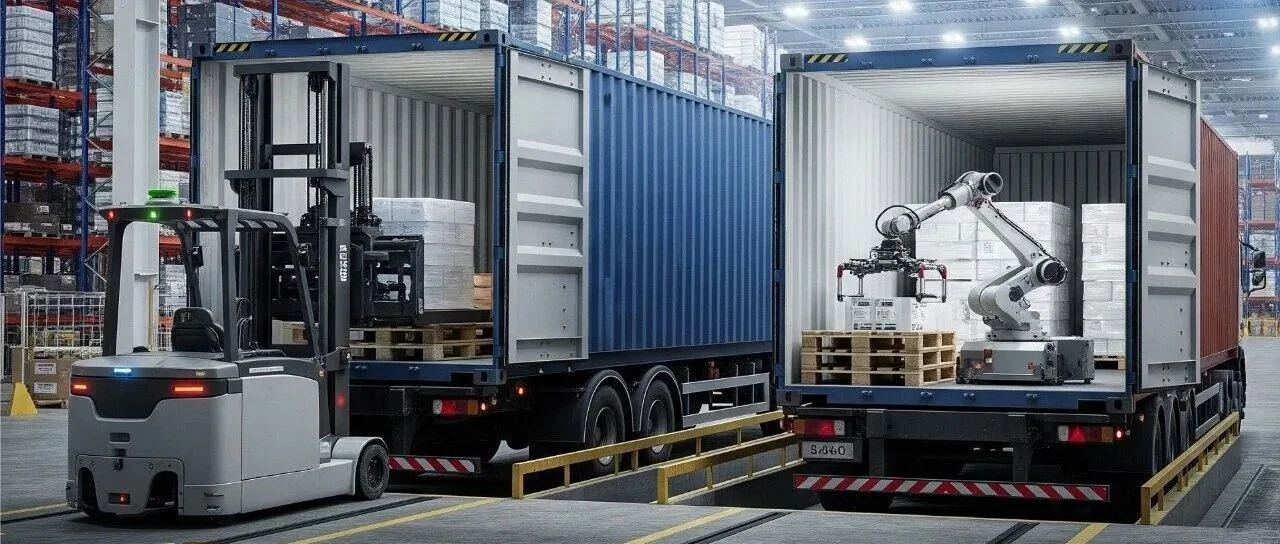
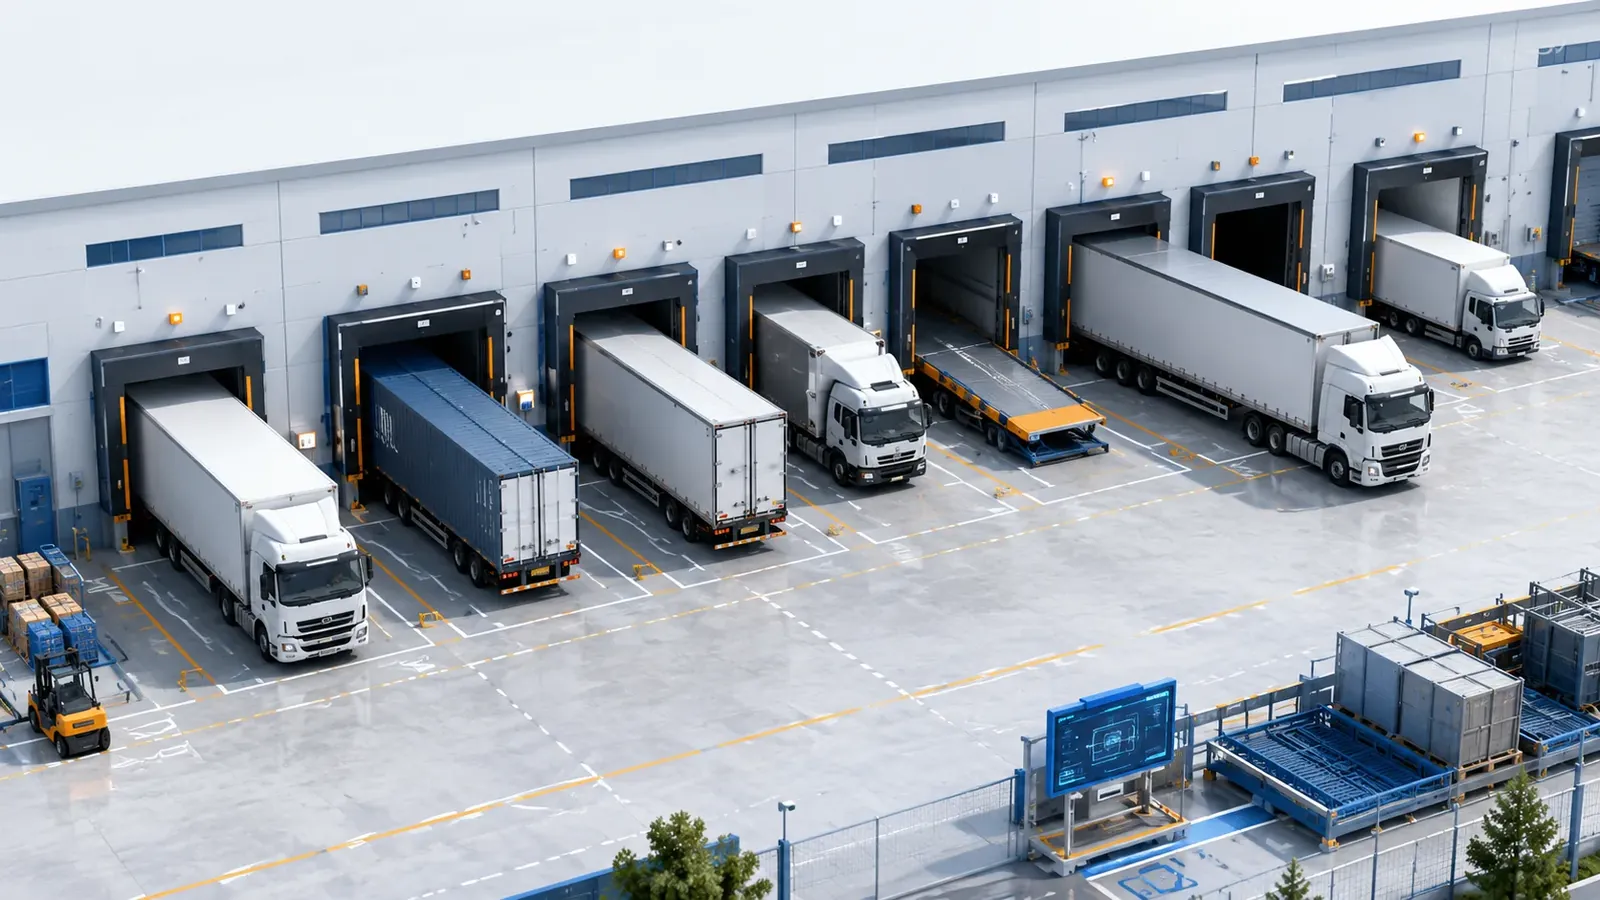
然而,车辆装卸仍然是物流自动化面临的难题之一。尤其是厢式车、集装箱等场景下的尾门装卸,至今仍高度依赖人工,也因此被形象地称为物流自动化的 “最后圣杯” 。
为什么其他环节不断走向自动化,装卸却迟迟难以突破?
CONTENTS 本文看点
· 装卸为什么成了物流自动化的“最后圣杯”
· 能完成一次抓取,为什么不等于能完成整趟装卸
· 具身智能能为装卸带来什么改变
瑆爝机器人无人装卸车具身智能机器人
CHAPTER 01 / ENVIRONMENT
难的不是搬运,而是复杂的真实环境
从表面看,装卸无非是将货物搬进或搬出车厢。但对机器人而言,这是一项需要 持续感知、判断与执行 的复杂任务。
首先,作业空间并不固定。
车辆停靠可能存在偏差,月台与车厢之间可能存在高差和坡度变化。机器人不仅要完成货物操作,还需要适应实际通行条件,在 受限空间内安全作业 。
其次,货物状态复杂多变。
不同货物的尺寸、形态、包装和堆叠方式各不相同,托盘也可能发生偏移。机器人需要 判断货物位置与可操作空间 ,而不是简单执行预设动作。
更重要的是,作业环境始终在变化。
随着装卸推进,剩余货物的位置、堆叠结构和可操作空间不断改变。特别是在 最后一托 等特殊工况下,机器人需要处理更复杂的取放问题。
这些因素相互叠加,使车辆装卸成为机器人从标准化作业走向复杂现场时必须面对的挑战。
CHAPTER 02 / STABILITY
从完成动作到稳定作业,还有多远?
在真实物流现场,机器人能够完成一次抓取,并不意味着能够独立完成整个装卸任务。
它需要将环境感知、空间理解、动作规划、移动操作与安全控制衔接起来;既要适应不同货物和现场条件,也要兼顾 连续作业的效率与稳定性 。
从技术验证到实际应用,还要考虑部署条件、作业流程衔接和运营成本。只有当机器人能够 持续满足真实业务需求 ,自动化方案才真正具备应用价值。
- KEY POINT 核心挑战
- 装卸自动化的核心挑战,是让机器人在不断变化的现场中,把一系列复杂动作转化为安全、稳定、连续的作业结果。
CHAPTER 03 / EMBODIED AI
具身智能,为装卸自动化带来新的可能
具身智能 强调 环境感知、任务决策与身体动作 的结合,为机器人处理复杂现场任务提供了新的技术路径。
对于车辆装卸而言,关键在于机器人能否理解作业空间、识别货物状态,并根据现场变化调整操作。
StarLord瑆爝无人装卸车机器人
但技术进步不等于难题已经解决。 感知是否准确、动作是否可靠 、系统能否持续运行,都需要通过真实场景不断验证。
CONCLUSION 结论
技术的价值,最终要体现在实际任务中。
CHAPTER 04 / FIELD
让机器人走进真实的物流装卸现场
StarLord 瑆爝机器人 聚焦物流装卸场景,致力于以具身智能机器人解决复杂环境中的实际装卸难题。
围绕车辆后尾门装卸,瑆爝的 SL 系列具身智能无人装卸机器人 面向厢式车、集装箱等不同箱体形式,提供相应的产品与解决方案。
覆盖的实际工况
· 车辆停靠偏差
· 空间受限
· 货物位姿变化
· 最后一托取放
· 车内高频振荡
无人装卸车机器人
物流装卸的需求广泛存在于不同产业之中。快递物流、快运,以及其他存在车辆装卸需求的领域,都有 各自的作业特点与自动化需求 。
瑆爝以车辆装卸为核心场景,持续探索具身智能技术与真实作业需求的结合。
从解决具体的装卸难题出发,让机器人真正进入现场、完成任务,是物流装卸自动化迈向规模化应用的重要一步。
跨越物流自动化的最后一道鸿沟,不只是实现一个环节的机器替代,更是推动物流全链路向更高程度的自动化与智能化迈进。
StarLord 瑆爝机器人,让工作更轻松,让生活更美好!
关注瑆爝机器人StarLord